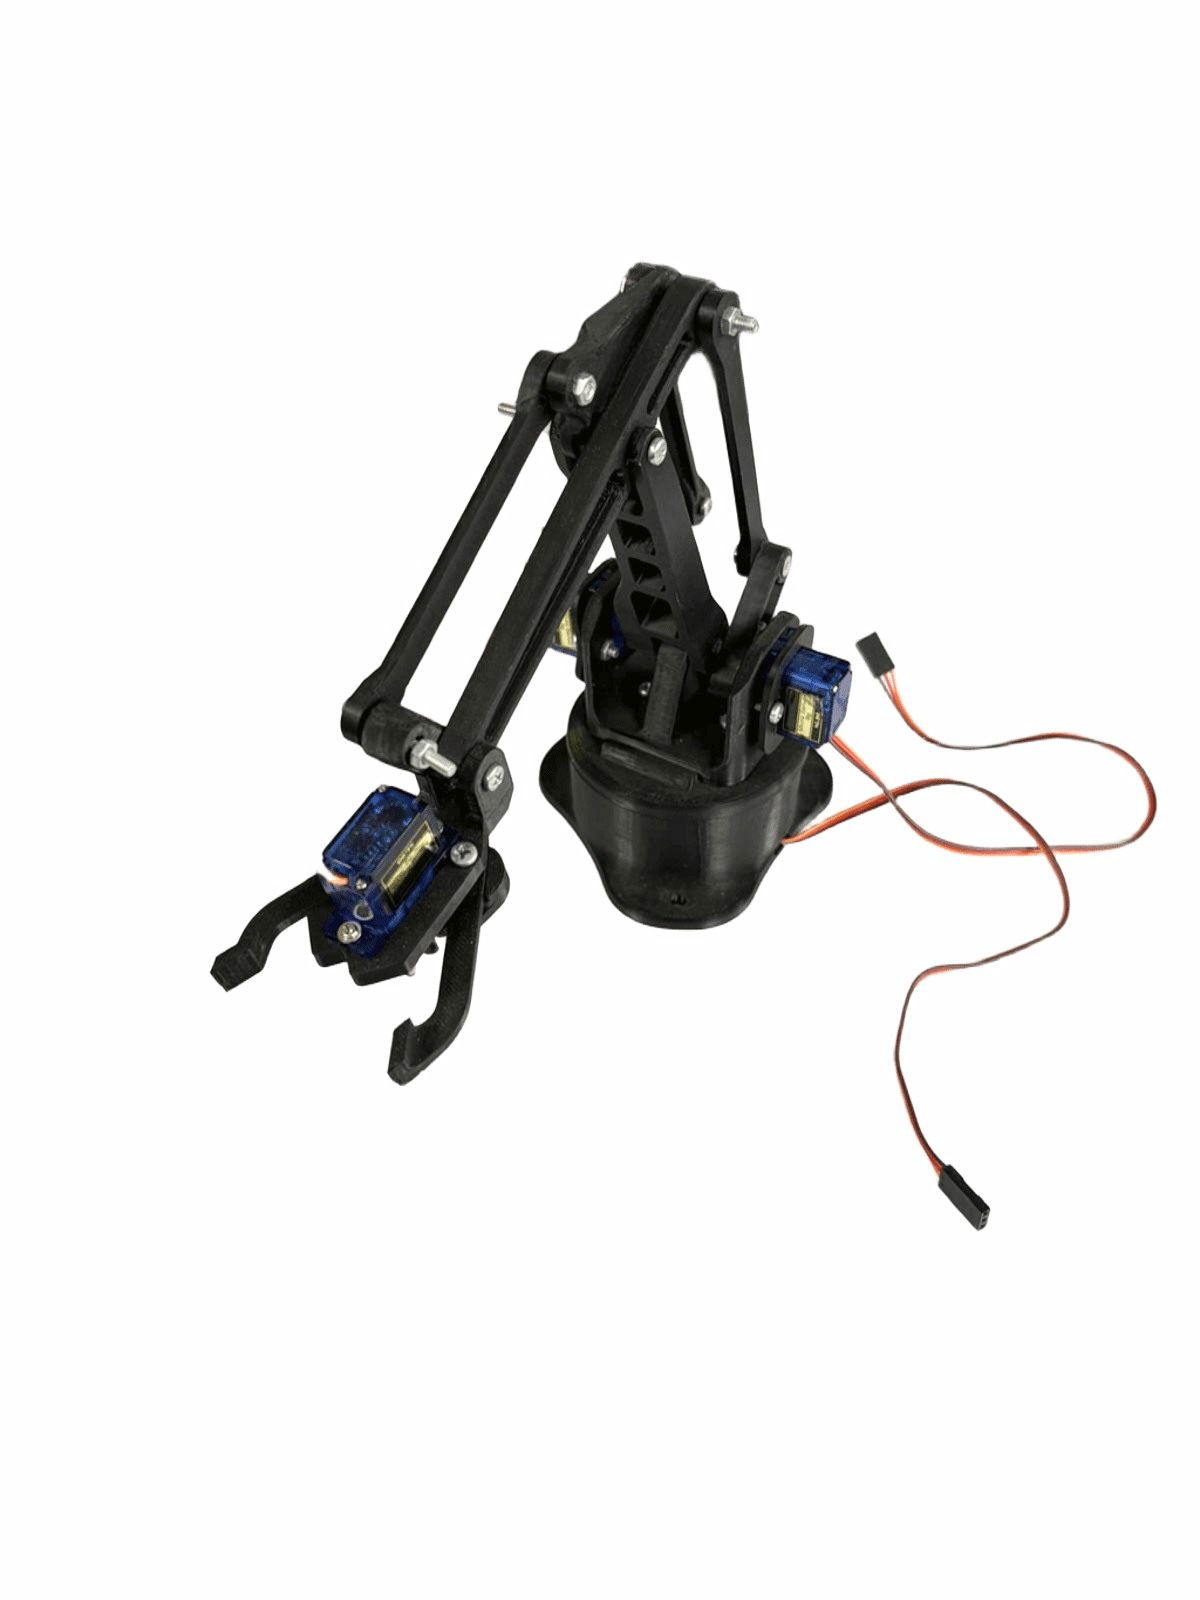

4 Eksen Servo Kontrollü Robotik Kol (Pan-Tilt Mekanizma)
4 eksenli robot kol mekanizması; döner taban, mafsallı kol, servo kontrollü tutucu ve 4 adet mikro servo ile masaüstü robotik ve eğitim projeleri için hazırlanmıştır. Kontrol kartı ile servo beslemesi projeye göre ayrıca seçilmelidir.
Teknik Özellikler
- Hareket yapısı: 4 servo ekseni; döner taban, kol mafsalları ve tutucu
- Aktüatör: 4 adet 9 g sınıfı mikro servo
- Gövde: Siyah 3D baskı plastik mekanizma
- Kontrol: Her servo için ayrı PWM sinyali ve ortak GND
- Besleme: Kullanılan servo etiketine uygun regüle besleme; tipik 4,8–6 V
- Bağlantı: Besleme, GND ve sinyal uçlu üç telli servo kablosu
- Montaj: Taban flanşında sabitleme delikleri
Bağlantı notu
Servoları geliştirme kartının 5 V pininden topluca beslemeyin. Yeterli akım sağlayan regüle harici servo beslemesi kullanın ve besleme GND’sini kontrol kartı GND’siyle ortaklayın. İlk çalıştırmada eksenleri düşük hızda tek tek merkezleyin.
Uygun kullanım
Servo koordinasyonu, ters kinematik başlangıç çalışmaları, küçük nesne kavrama, STEM eğitimi ve masaüstü robotik prototipler için uygundur.
Kullanım sınırları
Hafif masaüstü projeler içindir; endüstriyel yük taşıma ve güvenlik uygulamalarına uygun değildir. Taşıma kapasitesi ve hareket açısı kullanılan servo, besleme ve mekanik ayara göre değişir. Servo sıkışmasını önlemek için yazılımda hareket sınırı tanımlayın.
Kullanım özeti
Harici besleme kullanın, eksenleri tek tek merkezleyin ve güvenli hareket açılarını yazılımda sınırlandırın.
- Beslemeyi hazırlayın: Servolar için yeterli akım sağlayan harici kaynak kullanın.
- Eksenleri merkezleyin: Her servoyu düşük hızda ayrı ayrı test edin.
- Hareket sınırı koyun: Tutucuyu önce yüksüz deneyin ve güvenli açıları koda kaydedin.




Efendim ürün klon model mi yoksa her parçası %100 orjinal yani her parçası ESP sen mi geldi yani klon degi degilmi
Abi dediğim gibi öğrenciyim ve buna çok ihtiyacım var lütfen bana bunu gönder ... Lütfen