

L298N Motor Sürücü Kartı – Çift H‑Köprü
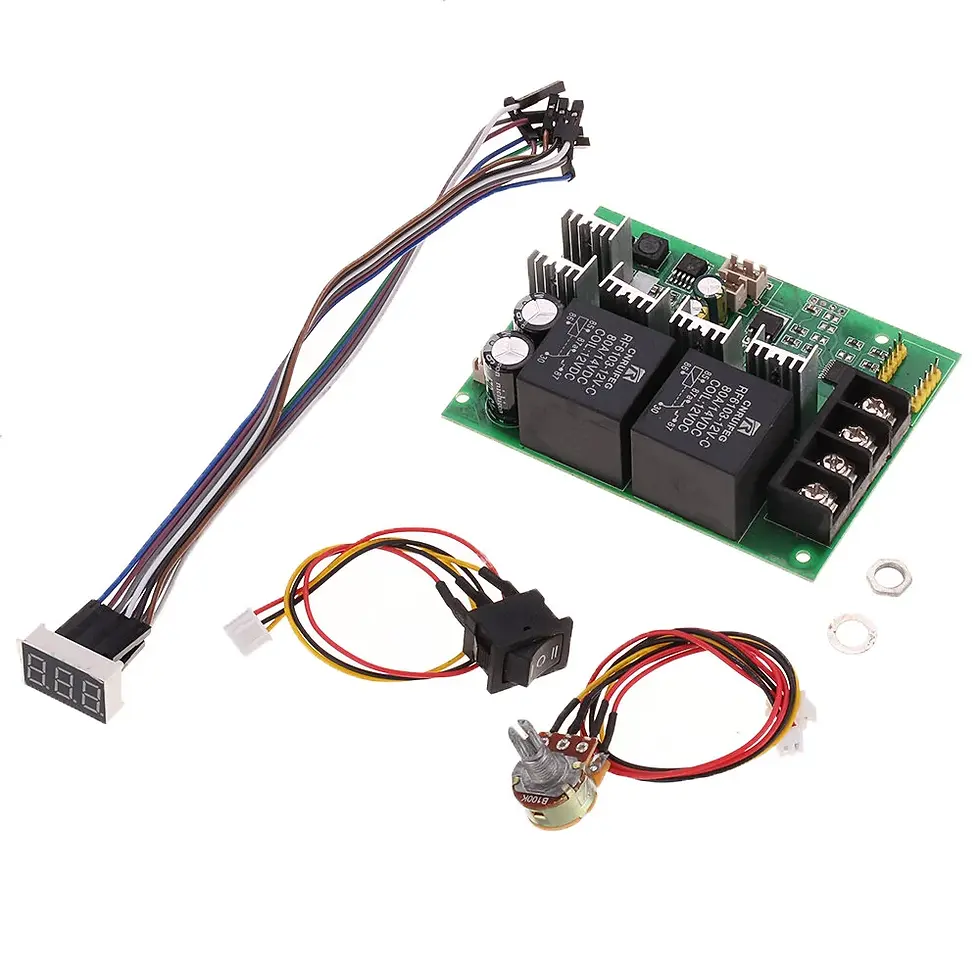
Üründe soğutuculu L298N sınıfı sürücü, iki motor çıkış terminali, ayrı motor besleme terminali ve kontrol pinleri bulunan kart bulunur. İki fırçalı DC motoru veya bir bipolar step motoru yön ve hız kontrolüyle sürmek için kullanılır. Gerçek sürekli akım; motorun kalkış akımı, kartın soğutması, besleme ve ortam sıcaklığına bağlıdır; “kanal başına sürekli 2A” garantisi verilmez.
Teknik Özellikler
- Sürücü sınıfı: L298 çift tam köprü; karttaki entegre baskısı soğutucu nedeniyle doğrudan okunamıyor
- Motor desteği: 2 fırçalı DC motor veya 1 bipolar step motor
- Kontrol: ENA / ENB ile kanal etkinleştirme-PWM, IN1–IN4 ile yön kontrolü
- Çıkışlar: OUT1–OUT4 motor terminalleri
- Besleme: Motor ve lojik bağlantıları kart üzerindeki etiket ve jumper konumuna göre doğrulanır
- Lojik: L298 entegresi TTL seviye kontrol girişleri kullanır
- Soğutma: Kart üzerindeki soğutucu gerçek motor yükünde izlenmelidir
Bağlantı notu
Enerji vermeden önce motor beslemesini ve polariteyi kart üzerindeki Vs/+12V, GND ve 5V etiketleriyle kontrol edin. Motorları OUT1–OUT2 ve OUT3–OUT4 çiftlerine; kontrol hatlarını ENA/ENB ve IN1–IN4 pinlerine bağlayın. Mikrodenetleyici ile sürücü arasında ortak GND kullanın. 5V regülatör/jumper düzeni kart revizyonuna göre değişebildiğinden, jumper takılıyken harici 5V uygulamayın; önce multimetreyle kontrol edin.
Uygun kullanım
İki küçük fırçalı DC motorlu robot, yön kontrolü gereken mekanizma veya bir bipolar step motorun eğitim ve prototip uygulamaları.
Kullanım sınırları
L298N modern MOSFET sürücüler kadar verimli değildir; köprü üzerindeki gerilim düşümü motor uçlarına ulaşan gerilimi azaltır ve ısı üretir. Kart üründen güvenli sürekli akım belirlenemez. Yüksek kalkış akımlı motorlarda, batarya gerilimine yakın tam motor gerilimi istenen tasarımlarda veya kapalı kutuda termal doğrulama yapılmadan kullanılmamalıdır.
Kullanım özeti
Motorun kalkış akımını ölç, besleme-jumper düzenini kontrol et, sıcaklığı gerçek yükte izle.
- Beslemeyi ayır Motor kaynağını kart ve kontrol devresinin sınırlarına göre planla.
- Kanalları eşleştir Motor uçlarını ve EN/IN kontrol hatlarını enerjisizken bağla.
- Kademeli test et Düşük görev oranıyla başla; sürücü sıcaklığını ve motor akımını ölç.




Efendim ürün klon model mi yoksa her parçası %100 orjinal yani her parçası ESP sen mi geldi yani klon degi degilmi
Abi dediğim gibi öğrenciyim ve buna çok ihtiyacım var lütfen bana bunu gönder ... Lütfen